Inteligência Artificial
Na chuva e no escuro, em qual sensor um carro autônomo deve confiar? Pesquisadores de Singapura ensinam a IA a rebalancear câmeras e lidar
Dois estudos da SUTD, divulgados como pré-publicações, melhoram a detecção em chuva e à noite com ganhos de até 13 pontos percentuais em testes no conjunto nuScenes. Ainda faltam validações em condições reais e raras.
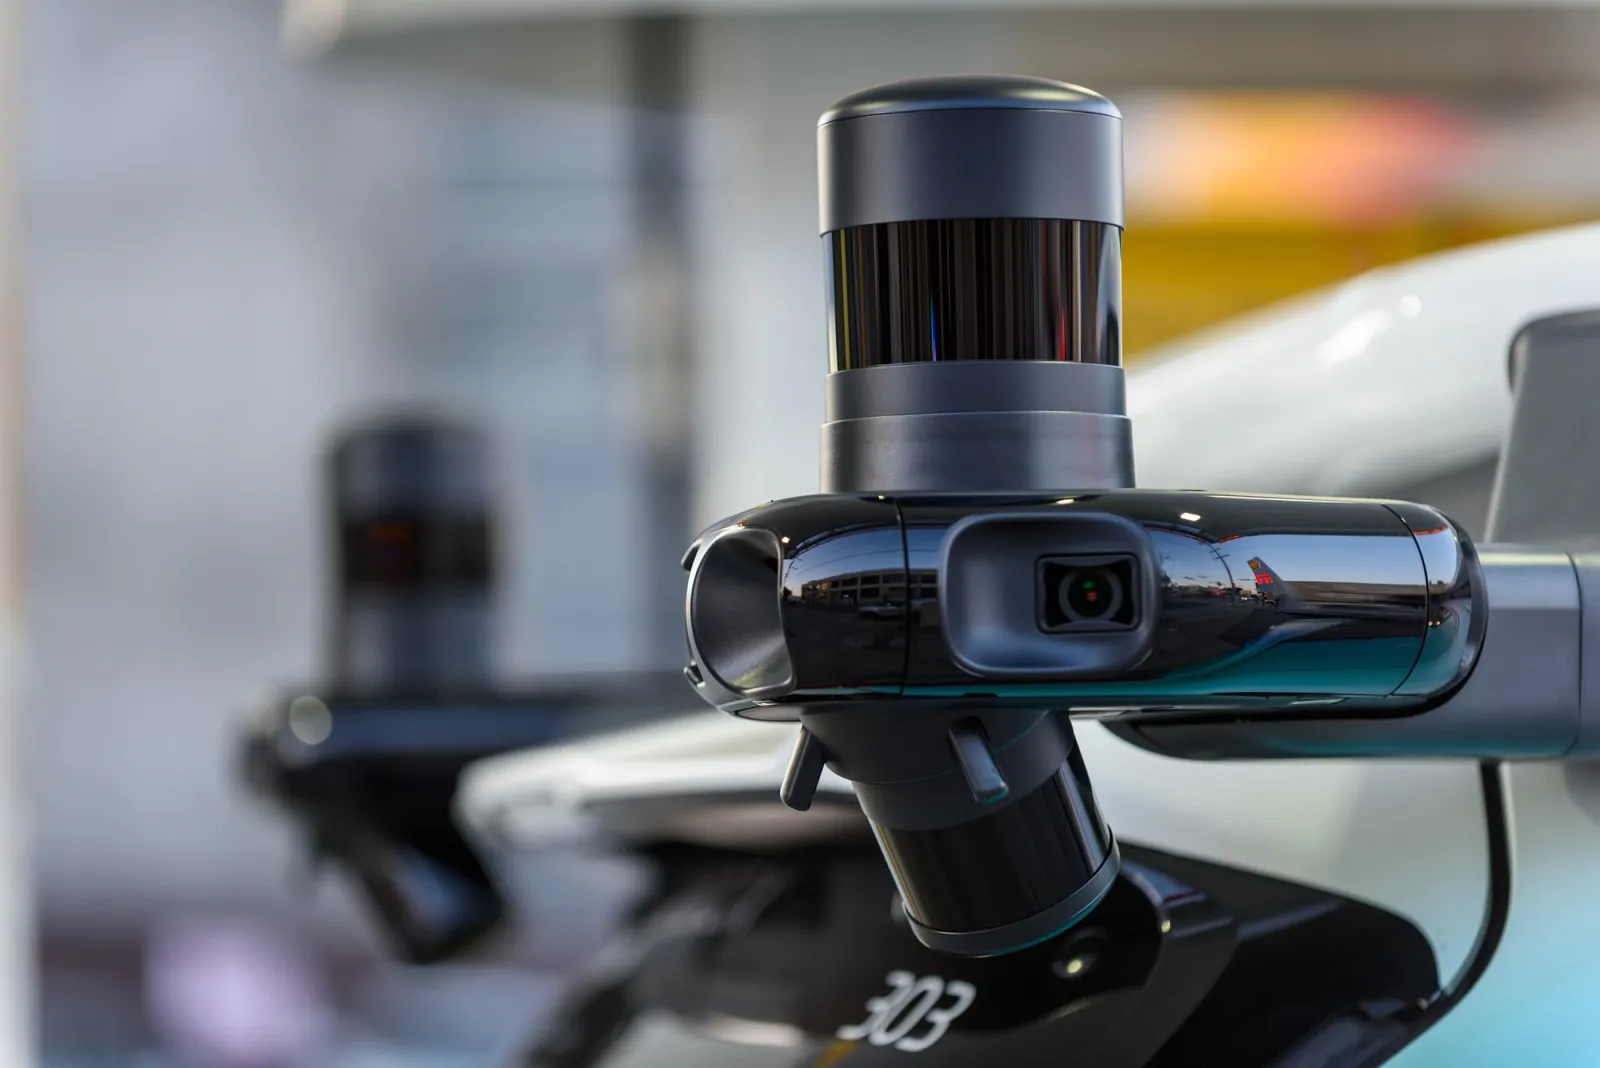
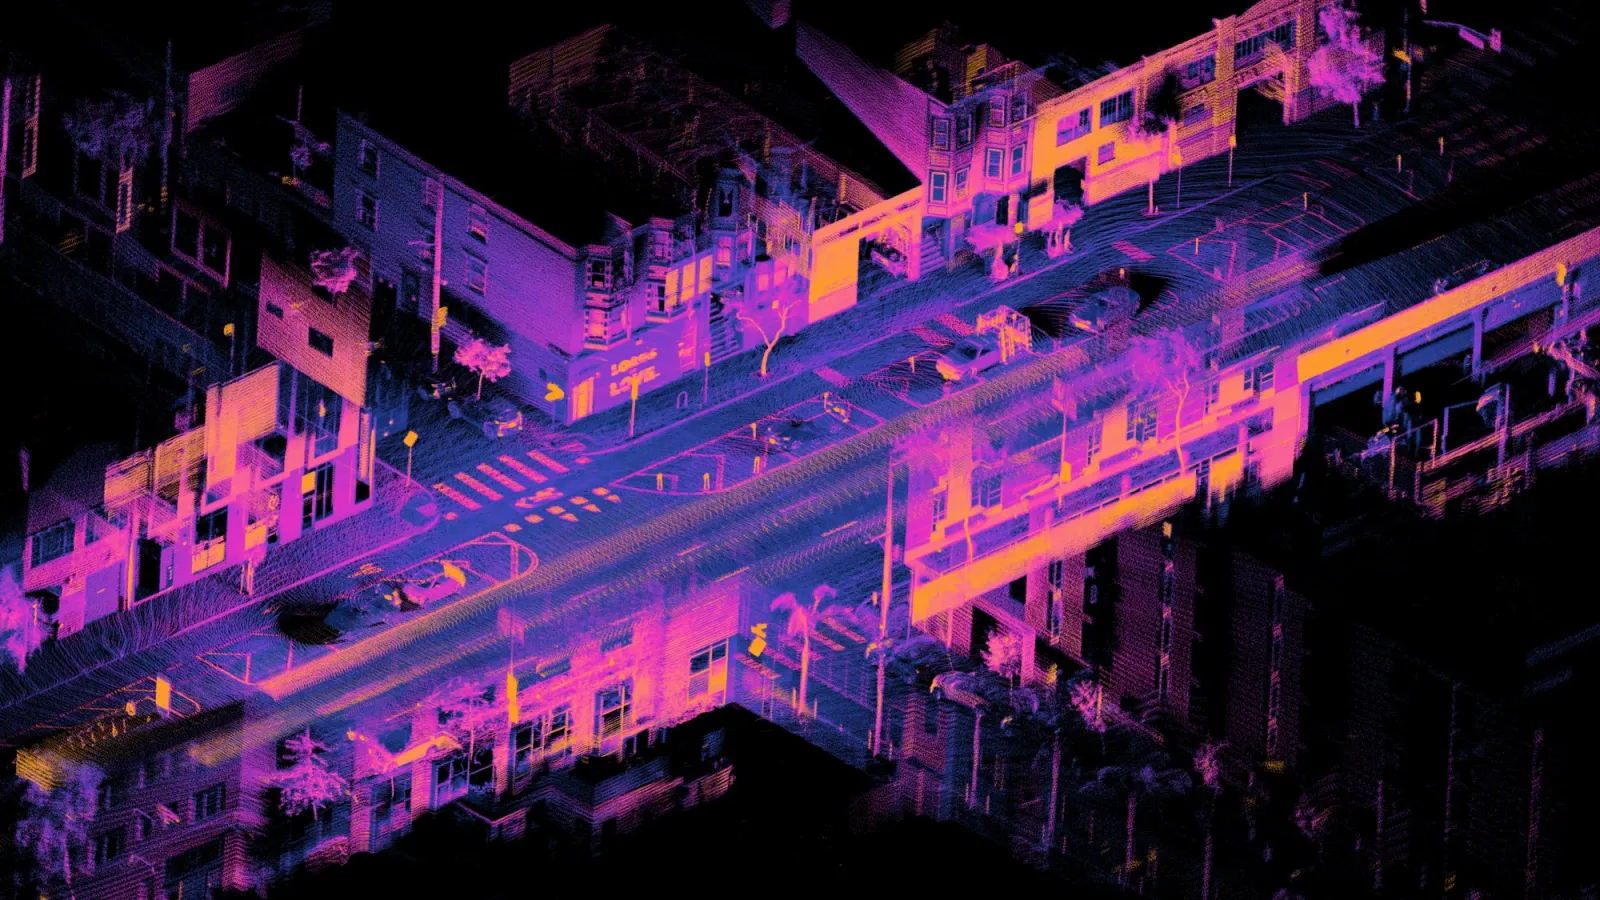
Um carro autônomo “enxerga” com vários sensores, e nenhum é perfeito. Na chuva, as gotas espalham os feixes do lidar (que mede distâncias com laser); à noite, as câmeras sofrem com escuridão e ofuscamento. O desafio, explica a equipe da Universidade de Tecnologia e Design de Singapura (SUTD), não é só mais ruído: é que a confiabilidade de cada sensor muda o tempo todo. Não existe regra fixa do tipo “chuva significa usar câmera” ou “escuro significa usar lidar”. O grupo de percepção da professora assistente Zhao Na apresentou dois estudos para tratar disso, divulgados em 6 de outubro de 2026 como pré-publicações no arXiv (ainda sem revisão por pares).
O problema de treinar só com dia claro
Sistemas treinados principalmente com imagens em tempo bom desenvolvem um desequilíbrio: acabam confiando demais em um sensor e falham quando as condições mudam. Os estudos tentam ensinar o modelo a ajustar o peso de cada sensor conforme as evidências disponíveis e a se adaptar a ambientes novos.
Estudo 1 — CCF: fusão complementar e colaborativa
O método CCF (Complementary Collaborative Fusion) rebalanceia os sensores em detecção 3D de objetos. Ele dá a cada tipo de sensor um sinal de treinamento independente, transfere informações de profundidade do lidar para candidatos detectados pela câmera e esconde trechos de dados complementares durante o treino, para que o modelo não dependa de um só caminho. No conjunto de dados nuScenes, os ganhos relatados foram de 2,8 pontos percentuais na chuva, 1,3 à noite e 3,2 em testes em Boston, uma cidade diferente da de treino.
Estudo 2 — PanDA: adaptação sem rótulos
O PanDA (Unsupervised Domain Adaptation) aproveita dados sem rótulos do novo ambiente. Ele gera rótulos provisórios e os refina com dois “especialistas”: um 3D, que repara a continuidade geométrica, e um 2D, que consulta um grande modelo de visão. Os resultados foram:
- +13,2 pontos ao adaptar de Boston para Singapura;
- +8,9 pontos de dia ensolarado para chuva;
- +8,4 pontos de dia para noite, com qualidade panóptica de 73,1 à noite.
“Pontos” aqui são pontos percentuais em métricas de segmentação no nuScenes, e não o percentual de acerto de um carro na rua.
Limitações
Os próprios autores indicam que os métodos precisam de extensa validação no mundo real: em eventos raros, em várias cidades, com diferentes configurações de sensores, e avaliando velocidade de processamento, confiabilidade e mecanismos de segurança antes de qualquer uso em produção. Resultados em um conjunto de dados padronizado não garantem o mesmo desempenho em estradas.
Por que importa
A chuva e a noite estão entre os cenários que mais limitam a autonomia, especialmente em regiões tropicais, onde temporais fortes são comuns. Fazer o carro saber quando duvidar de um sensor é parte do que separa uma demonstração em tempo bom de um sistema confiável. Ainda assim, trata-se de pesquisa em estágio inicial e de pré-publicações.
Nota da redação: texto elaborado pelo NTB a partir da reportagem do Tech Xplore (06/10/2026) sobre dois estudos da SUTD. A fonte original indicada, da Asia Research News, retornou bloqueio e não pôde ser lida pelo NTB. O NTB não leu os artigos no arXiv. As explicações sobre lidar e câmeras são contexto geral.
Comentários (0)
Seja o primeiro a comentar.
Comentar